Роботы-октаэдры способны создать роевые системы с коллективным интеллектом
Сотрудники Института машиноведения им. А.А. Благонравова РАН изучили перспективы применения мобильных модульных роботов, способных самостоятельно перемещаться и соединяться друг с другом, для создания эффективных роевых интеллектуальных систем. Таких, которые самостоятельно организуются для выполнения сложных задач, недоступных одиночным машинам и при наличии информационной связи формируют коллективный интеллект. Результаты опубликованы в журнале «Проблемы машиностроения и надёжности машин» (№3, 2026).
Как объяснили специалисты, главным вдохновителем таких систем стала живая природа. Она на протяжении миллионов лет оттачивала механизмы, которые позволяют даже самым простым организмам решать задачи, непосильные для отдельных особей. Например, чтобы преодолеть преграду, часть муравьёв сцепляются в «мост» — цепочку, по которой перемещаются остальные.
За основу для изучения возможностей создания роя были взяты модели роботов в виде тетраэдра, октаэдра, куба, додекаэдра и икосаэдра. Это так называемые «платоновые тела», представляющие собой правильные многогранники, каждый из которых состоит из одинаковых правильных многоугольников. Такие фигуры можно неограниченное количество раз соединять друг с другом вдоль любой из граней. Это позволяет собирать из них бесконечное количество конструкций самых разнообразных форм.
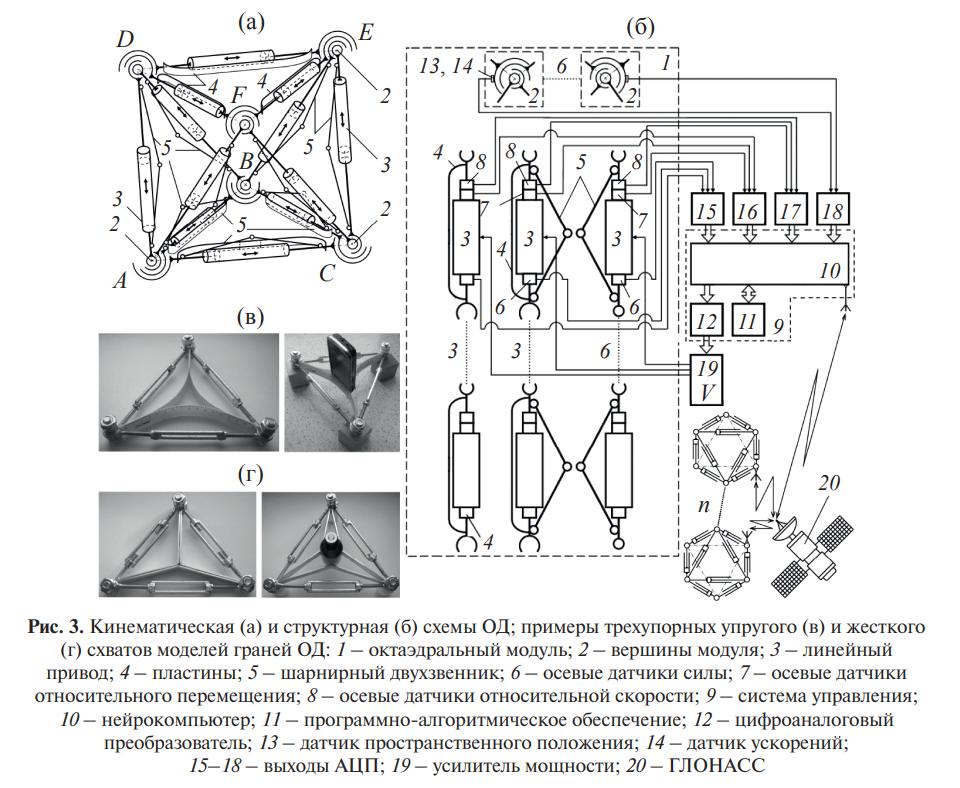
При этом рёбра исследуемых роботов — это линейные приводы, то есть стержни с механизмами, которые позволяют им удлиняться и укорачиваться. Их концы в вершинах многогранника соединены шарнирами. Изменяя длину стержней, робот может сжиматься или расширяться, менять форму и за счёт этого передвигаться.
«Согласно результатам экспериментов для задач построения роевых структур больше всех подошли роботы-октаэдры. Это восьмигранная фигура, которую можно представить, как две четырёхугольные пирамиды, соединённые основаниями. Двенадцать рёбер дают такому роботу двенадцать степеней свободы (то есть возможностей независимых движений отдельными частями). Благодаря своей структуре такой модуль может передвигаться методами опрокидывания, ползания и прыжков», — сообщили учёные.
Также в ходе экспериментов исследователи оснастили грани роботов специальными хватающими устройствами. Это приспособления, которые выполнены или в виде трёх упорных пластин, или в виде трёх жестких шарнирных двузвенников, соединённых между собой и образующих вокруг захватываемого объекта замкнутый контур.
Таким образом, робот может активно манипулировать предметами. Кроме того, в отличие от других конструкций, он способен перемещаться вместе со схваченным объектом. Также путём изменения длины приводов и перераспределения усилий между ними машина может обеспечивать ноше активную виброизоляцию и подавлять динамическое воздействие.
«Согласно полученным результатам преимущества октаэдральные конструкции наиболее полно раскрываются в коллективной работе. Поскольку все грани оснащены захватами, то при соединении роботов в рой, каждая из них открыта для взаимодействия с окружающей средой», —отметили исследователи.
Такие качества, к примеру, позволят роботам диагностировать и ремонтировать трубопроводы переменного сечения, где рой может перестраиваться под диаметр труб и одновременно удерживать инструменты. Также такие системы будут полезны в средах с сильным потоком воды или воздуха, где часть модулей может охватывать канат или провод и производить необходимую работу, перемещаясь вдоль него.
Благодаря способности подавлять вибрации и динамические воздействия рой роботов-октаэдров может работать с хрупкими и чувствительными объектами. Например, система будет в состоянии доставлять медикаменты и воду в зоны бедствий, недоступные для тяжёлой техники. При этом интеллектуальная система сможет сама находить ходы, сцепляться в мосты и платформы и безопасно эвакуировать раненых.